Mobile mapping SLAM
Sistemas de escaneo láser móvil (SLAM) para levantamientos rápidos y eficaces en interiores, túneles y áreas extensas.
Levantamiento dinámico con SLAM
Digitalización de espacios confinados y extensos con una relación eficiente entre cobertura, tiempo en terreno y precisión definida para el proyecto.
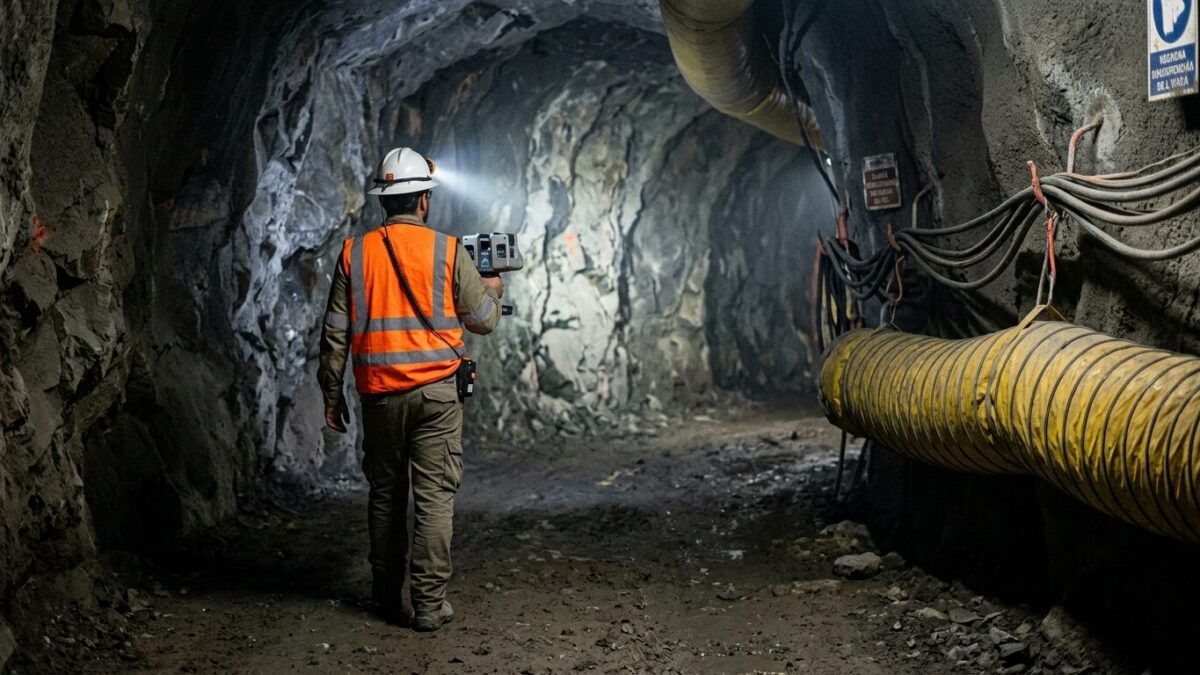
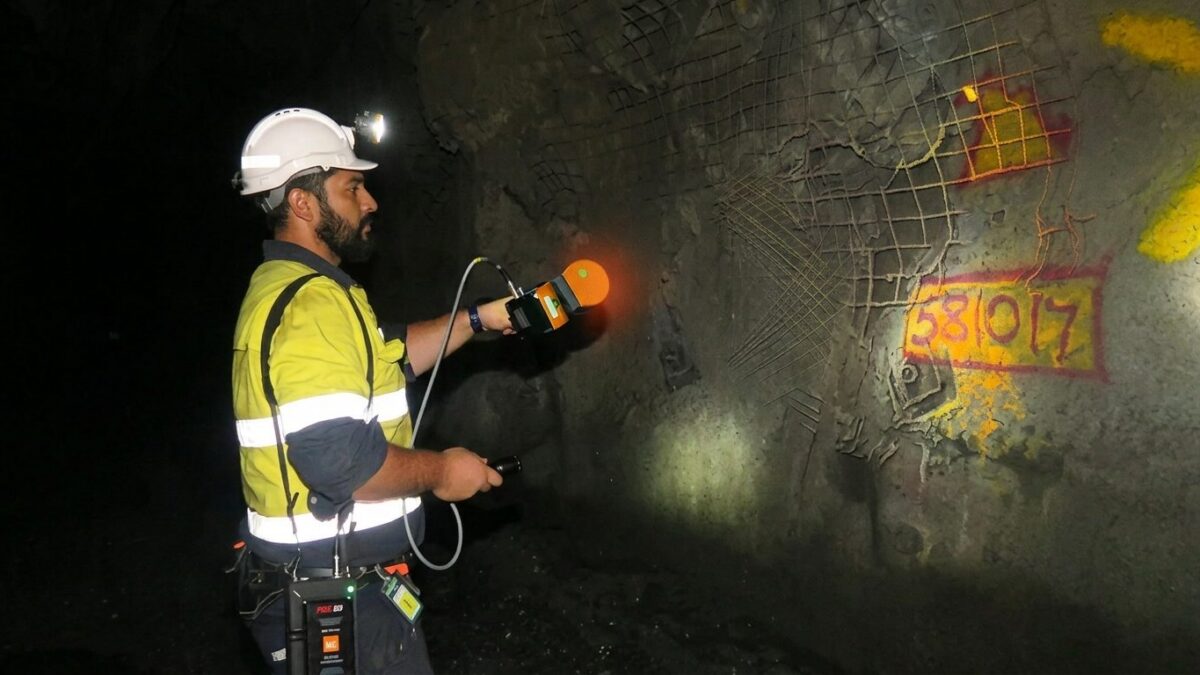
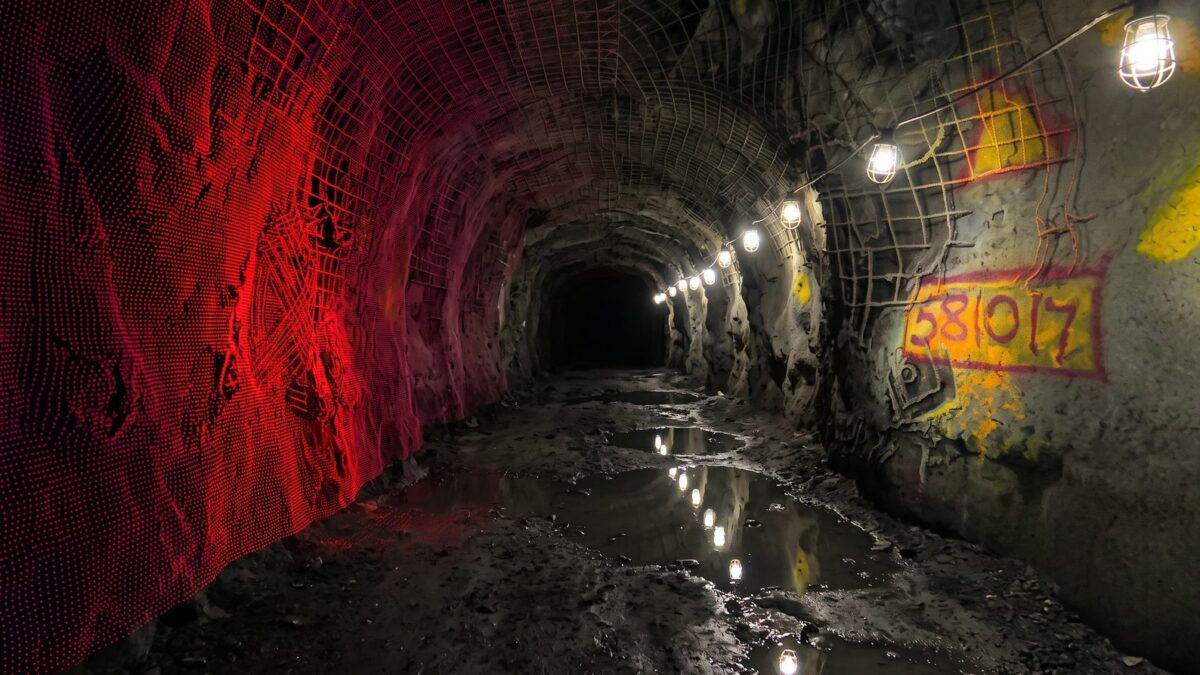
El escáner láser móvil registra de forma continua mientras el operador se desplaza. La trayectoria se resuelve mediante SLAM, por lo que puede trabajar sin señal GNSS durante la captura, aunque la vinculación al sistema de coordenadas del proyecto requiere un procedimiento de georreferenciación cuando se necesita una posición absoluta.
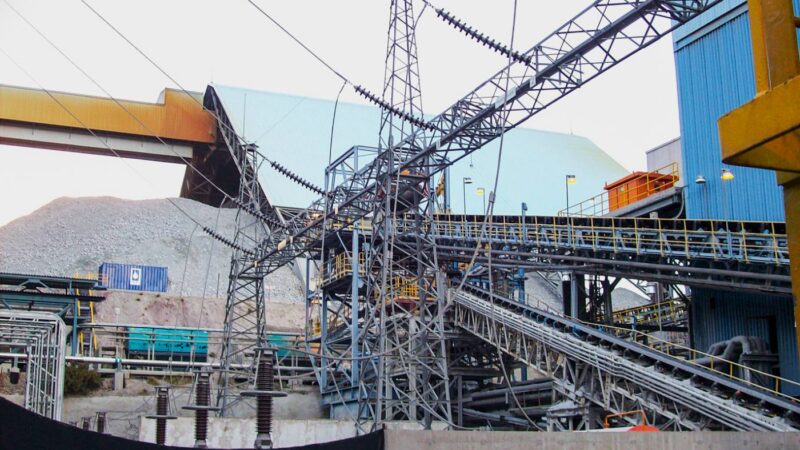
Es especialmente adecuado para túneles, galerías, interiores y plantas en operación, donde un levantamiento estático requeriría numerosas estaciones o donde un dron no puede operar.
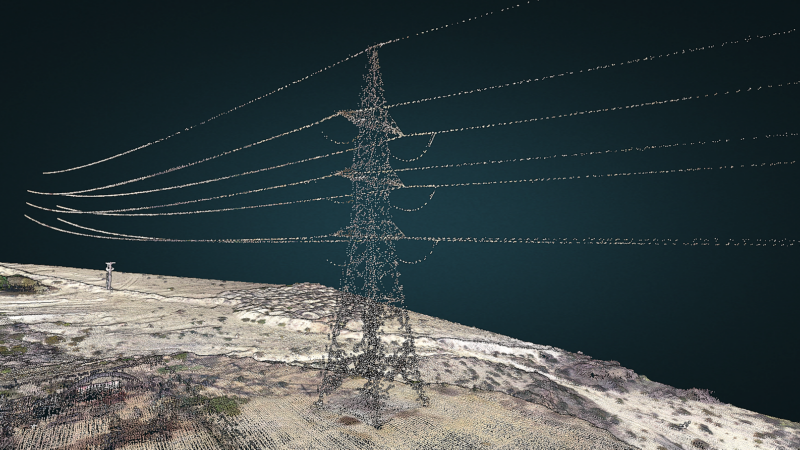
Entregamos una nube continua con intensidad y, cuando el equipo lo permite, RGB. Con ella actualizamos la condición real del entorno, apoyamos el monitoreo de infraestructura y calculamos volúmenes.
Ficha técnica
- Precisión
- Precisión del orden de 3–5 cm en levantamientos generales, según sistema, trayectoria y control
- Método
- Escáner láser móvil con resolución de trayectoria por SLAM
- Sistema de referencia
- SIRGAS-Chile 2025, con georreferenciación absoluta según el método de control adoptado para el proyecto
- Productos
- Nube continua, actualización del estado construido y monitoreo de túneles, espacios confinados, estructuras, espacios reservados, etc.
Entregables
- Nube de puntos continua (LAS, E57)
- Actualización del modelo 3D del estado real construido
- Monitoreo de estructuras y túneles, y cubicaciones
- Trayectoria del recorrido e informe de control
- Publicación en visor 3D en línea
Cuatro etapas, con control de calidad en cada una
Plan de recorrido
Diseñamos las rutas de captura cinemática y los bucles de cierre, estableciendo el sistema de referencia y gestionando los accesos operativos al área de estudio.
Captura móvil
Recorremos la instalación con sistemas LiDAR móviles, registrando simultáneamente la geometría 3D, la trayectoria inercial y la intensidad de retorno del láser.
Post-proceso
Ajustamos la trayectoria mediante algoritmos SLAM, referenciamos la nube de puntos al control externo cuando se requiere georreferenciación absoluta y aplicamos filtros de limpieza de geometría dinámica.
Entrega
Exportamos la información espacial normalizada, actualizamos los modelos as-built y publicamos el entorno en el visor web con su respectivo informe de control.
Dónde lo aplicamos
Este servicio se solicita sobre todo en estos sectores.
Casos de éxito en estos sectores
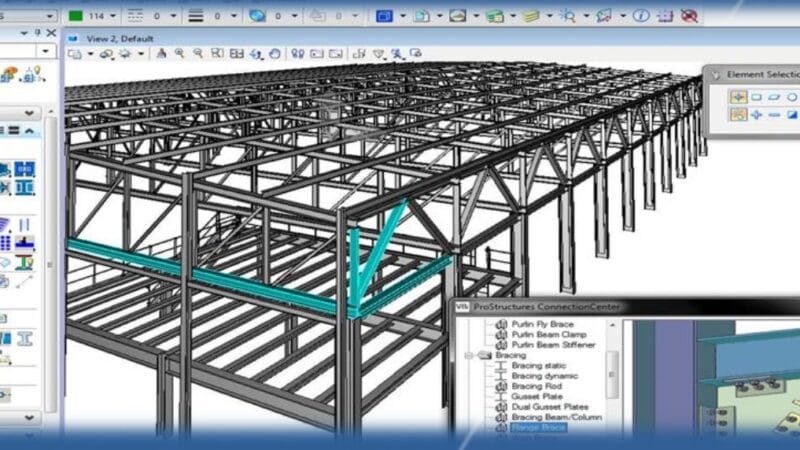
Remodelado 3D inteligente de tie-ins
Tie-ins remodelados en software BIM, con catálogo y metadatos por elemento.
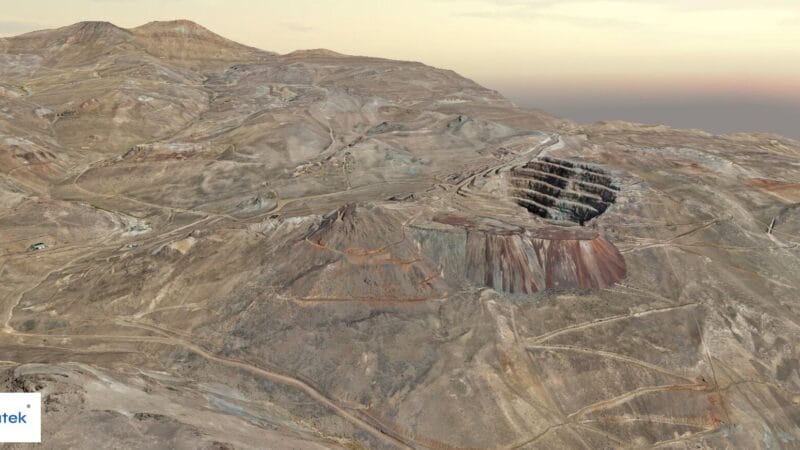
Levantamiento aerofotogramétrico Proyecto Nueva Esperanza
Base topográfica 1:500 de 3.663 ha en alta cordillera, con GSD de 6 cm y georreferenciación de larga…
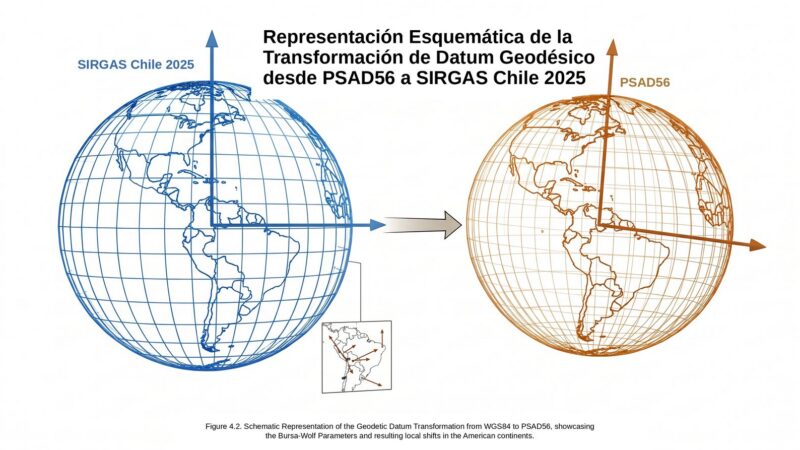
Transformación de coordenadas WGS84 a PSAD56
Transformación afín WGS84 a PSAD56 calculada con 28 puntos comunes, con RMS bajo 3,7 cm.
Otros servicios de Captura de la realidad y teledetección
Ver todos los servicios →¿Tiene un proyecto en carpeta?
Cuéntenos el alcance, el plazo y lo que exige el mandante. Le respondemos con una propuesta concreta.