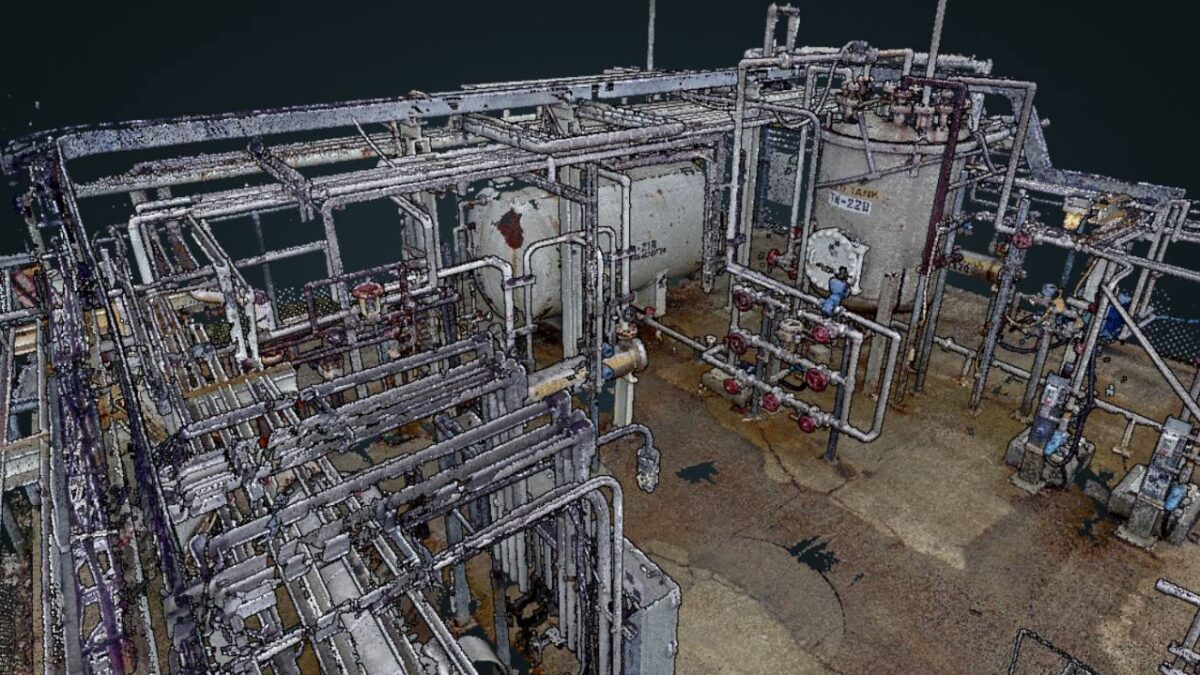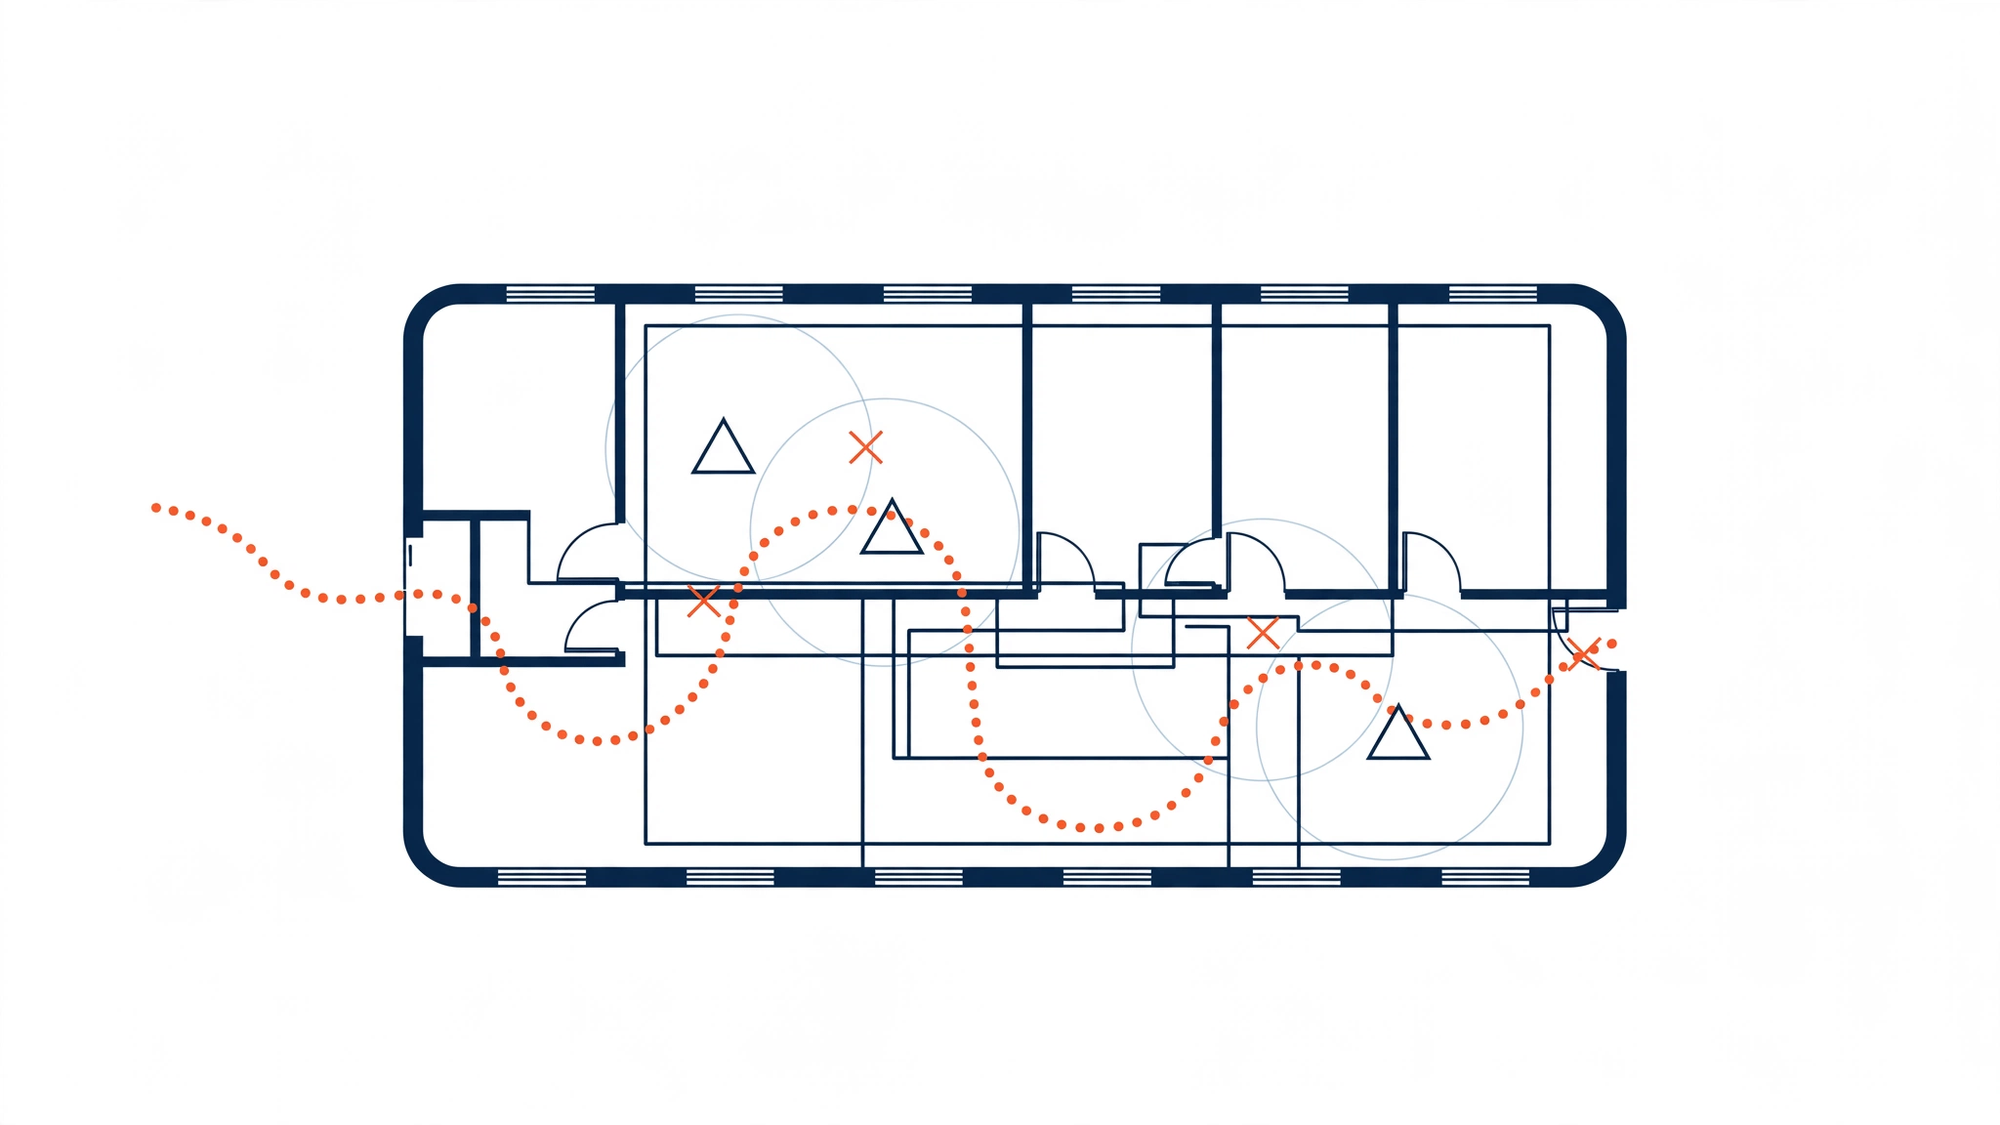
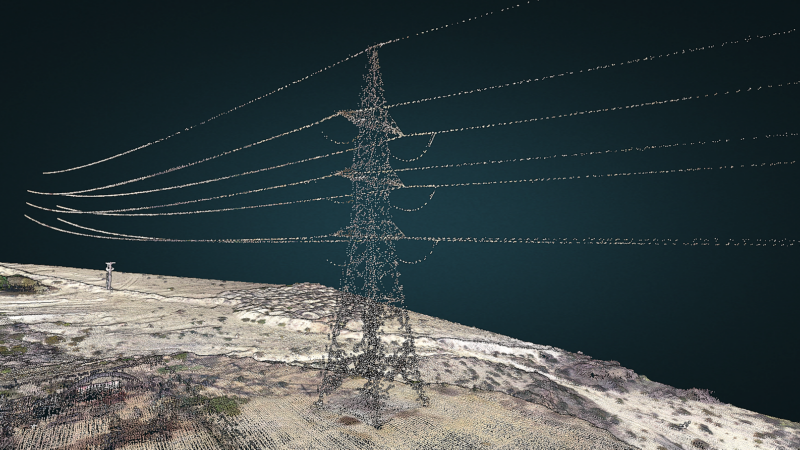
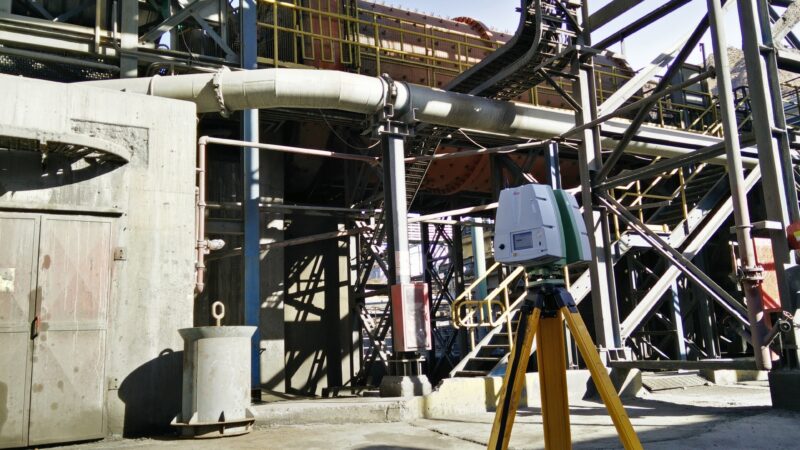
El escáner láser terrestre realiza capturas desde posiciones fijas y cada estación se registra con las demás mediante superficies comunes, dianas o métodos de registro equivalentes. El resultado es una nube de puntos continua que integra las distintas posiciones de captura.
El escáner móvil registra los datos mientras el operador se desplaza. La trayectoria se estima mediante SLAM a partir de la relación espacial entre las observaciones sucesivas, permitiendo levantar interiores, túneles y recorridos extensos sin depender de GNSS durante toda la captura.
La elección entre ambos métodos depende del nivel de detalle, la extensión y el tiempo disponible en terreno. El escáner estático suele ofrecer mayor control y detalle local, mientras que el móvil favorece la productividad en recorridos extensos. En muchos proyectos ambas tecnologías se complementan.