Minería y metales

Ver industria →

Topografía, control geodésico y soporte geomático para la operación minera y la propiedad.

Tecnología

Escáner terrestre y SLAM

Escaneo láser terrestre, estático y móvil

Dos formas de escanear desde el suelo: estático, desde posiciones fijas, o en movimiento, resolviendo la trayectoria sobre la marcha.

Definición

Métodos diferenciados de captura LiDAR

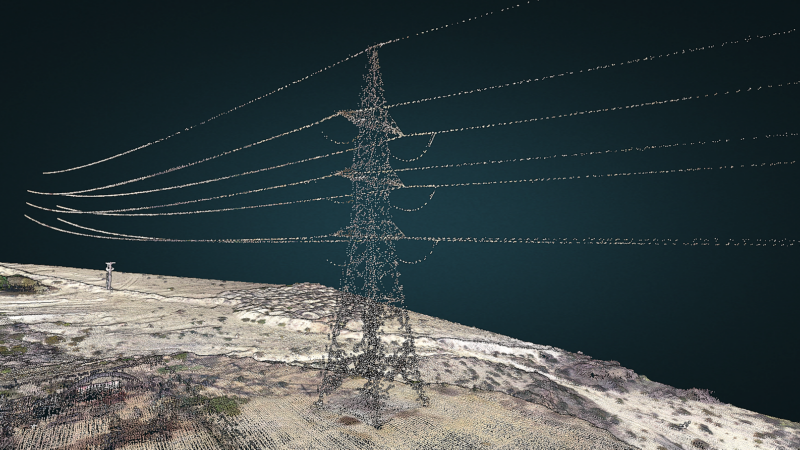
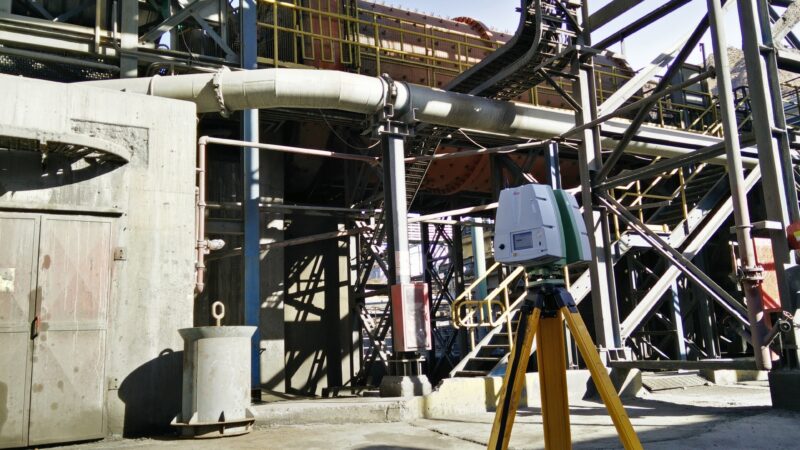
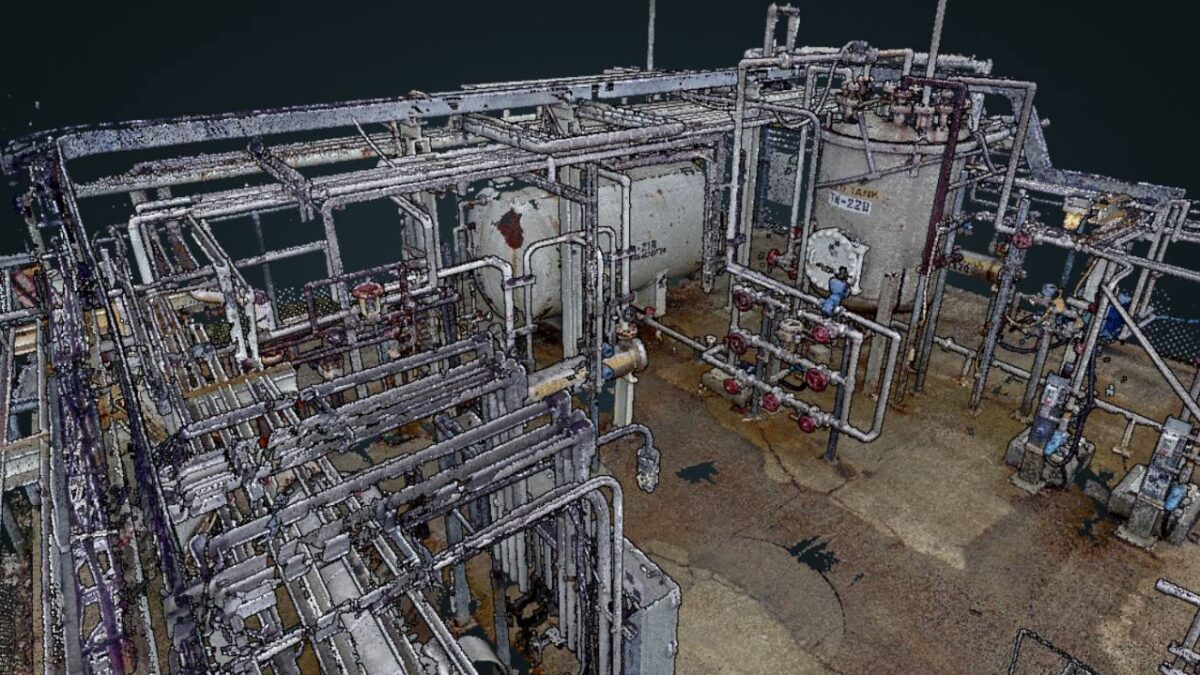
El escáner láser terrestre realiza capturas desde posiciones fijas y cada estación se registra con las demás mediante superficies comunes, dianas o métodos de registro equivalentes. El resultado es una nube de puntos continua que integra las distintas posiciones de captura.

El escáner móvil registra los datos mientras el operador se desplaza. La trayectoria se estima mediante SLAM a partir de la relación espacial entre las observaciones sucesivas, permitiendo levantar interiores, túneles y recorridos extensos sin depender de GNSS durante toda la captura.

La elección entre ambos métodos depende del nivel de detalle, la extensión y el tiempo disponible en terreno. El escáner estático suele ofrecer mayor control y detalle local, mientras que el móvil favorece la productividad en recorridos extensos. En muchos proyectos ambas tecnologías se complementan.
Escáner terrestre y SLAM
Principio de funcionamiento

Registro espacial de alta definición

El nivel de detalle geométrico puede ser muy alto a escala local. La exactitud absoluta y la georreferenciación dependen de la configuración de captura, el registro y, cuando corresponde, del control externo utilizado.

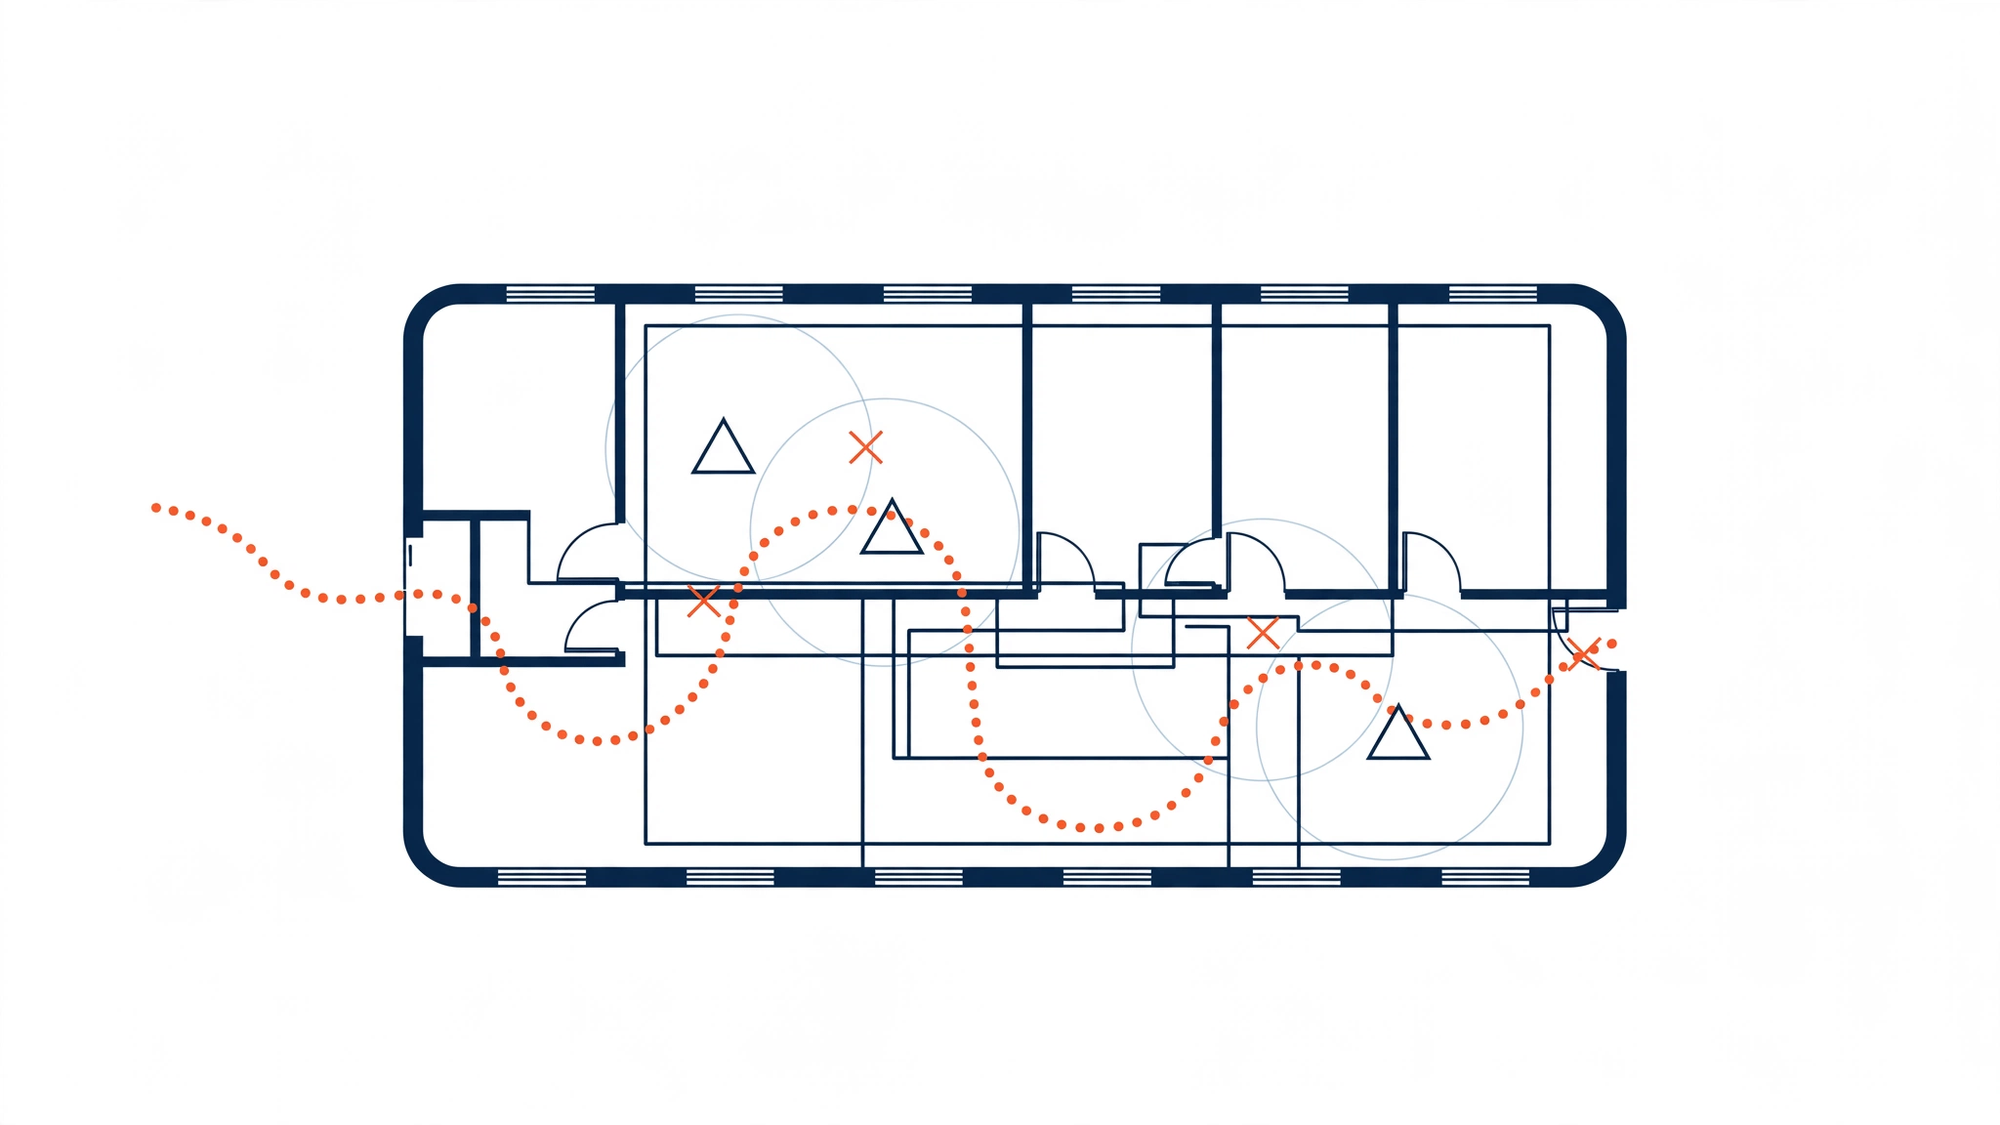
Esquema de funcionamiento de Escáner terrestre y SLAM
Escaneo estático por estaciones y recorrido continuo por SLAM, con los puntos de amarre comunes.
  1. 01

    Diseño de Cobertura Espacial

    Planificamos la distribución de las estaciones estáticas o la trayectoria cinemática para minimizar oclusiones y asegurar una cobertura adecuada de las geometrías complejas.

  2. 02

    Captura Geométrica

    Ejecutamos el barrido láser estático desde posiciones fijas o mediante registro cinemático continuo (SLAM), adquiriendo nubes de puntos de alta densidad espacial e intensidad de retorno.

  3. 03

    Ajuste y Registro Tridimensional

    Consolidamos las estaciones individuales o ajustamos la trayectoria de escaneo dinámico, optimizando el registro de la nube global hasta cumplir con las tolerancias de registro definidas para el proyecto.

  4. 04

    Control Geodésico y Filtrado

    Las oclusiones generadas por estructuras complejas se reducen mediante una planificación adecuada de las posiciones de captura y, posteriormente, se revisan durante el procesamiento para verificar la completitud del levantamiento.

Parámetros

De qué depende el resultado

Lo que más pesa no es el equipo, sino el plan: desde dónde se mira y cómo cierra el recorrido.

ParámetroDe qué dependeEfecto
Precisión Global de Registro Geometría de la trayectoria y redundancia en lazos de cierre Las trayectorias cinemáticas cerradas permiten ejecutar ajustes espaciales en bloque, mitigando la propagación de errores inherentes a los levantamientos lineales abiertos.
Nivel de Detalle Geométrico Resolución angular configurada y distancia al elemento El incremento en la resolución maximiza la fidelidad del modelo as-built final, aumentando proporcionalmente el tiempo de ocupación por cada estación de escaneo.
Cobertura Efectiva Distribución espacial y cantidad de estaciones Las oclusiones ópticas generadas por estructuras complejas se reducen principalmente mediante una planificación adecuada de las posiciones de captura; el procesamiento posterior permite revisar y documentar la completitud, pero no recuperar geometría que nunca fue observada.
Georreferenciación Vinculación a la red de control externa La transformación del sistema de coordenadas local del instrumento al marco oficial del proyecto puede incorporar dianas de control, puntos topográficos o una estrategia equivalente, según el método de captura y la precisión requerida.
Criterio de uso

Recomendaciones de aplicación

Conviene cuando

  • Adecuado para levantar interiores, túneles o plantas industriales complejas donde los equipos aéreos no pueden operar.
  • Indicado para modelar tuberías, estructuras y fachadas que requieren un nivel de detalle del orden milimétrico.
  • Fundamental para documentar el estado real de una instalación antes de intervenirla o modificarla.
  • Conveniente cuando el área de interés es acotada y puntual y no se justifica un despliegue aéreo.
  • Puede ser poco eficiente para cubrir grandes extensiones abiertas, dado que la captura a nivel de suelo requiere más tiempo y planificación.
  • Pierde eficacia ante vegetación densa, ya que el láser terrestre choca con el primer obstáculo y no logra ver qué hay detrás.
  • No se recomienda si el objetivo es obtener la topografía general de un terreno natural a gran escala.
  • Puede verse afectado por elementos en movimiento continuo durante el escaneo, dependiendo del sistema, la trayectoria y la estrategia de captura.
Comparación

Frente a los métodos alternativos

¿Qué volumen de datos, qué precisión y qué condiciones presenta su requerimiento de captura?

MétodoCuándo se prefiereSu límite
LiDAR UAV Adecuado para cubrir rápidamente grandes extensiones territoriales o trabajar bajo coberturas vegetales cuando la configuración de captura lo permite. La captura desde UAV requiere condiciones operativas compatibles con vuelo y tiene menor capacidad para interiores o espacios techados.
Fotogrametría RPAS Indicada cuando el proyecto requiere documentar visualmente un entorno abierto mediante ortofotos, modelos 3D y registro fotográfico. Su aplicación depende de la visibilidad, iluminación, textura y acceso visual al objeto; no es el método de referencia para espacios subterráneos.
GNSS y geodesia Fundamental para vincular la nube de puntos local al sistema de referencia del proyecto cuando se requiere georreferenciación absoluta. El GNSS aporta control y posicionamiento, pero no reemplaza un método de captura continuo de la geometría del entorno.

Referencias y lecturas

  • ASTM E2807-11R26 — ASTM E57 Especificación de intercambio para datos de imágenes 3D, incluyendo nubes de puntos, color, intensidad e imágenes asociadas.
  • ISO 19157-1:2023 — Calidad de la información geográfica Proporciona un marco para describir, evaluar y reportar la calidad de datos geográficos, aplicable al control de productos as-built.
  • SIRGAS-Chile — IGM Marco de referencia utilizado para expresar y vincular coordenadas dentro del proyecto cuando éste adopta SIRGAS-Chile.
  • Planbim Chile El Estándar BIM para Proyectos Públicos utiliza IFC como base e incorpora el Tipo de Información (TDI) y el Nivel de Información (NDI) según los objetivos y etapas del proyecto.

¿Necesita medir lo que ya está construido?

Cuéntenos qué hay que documentar y con qué tolerancia. Definimos si conviene estático, móvil o una combinación de los dos.

Hacer una consulta Escribir por correo
error: Contenido protegido.